再中一篇!实验室硕士研究生张宇航论文被数据挖掘领域顶会 KDD 2027 录用
继交通异常诊断研究成果 TRACER 被 KDD 2026 录用后,北京大学智能计算与感知实验室硕士研究生张宇航同学再获进展,其作为第一作者投稿的论文 “REPAIR: Defect-Aware Iterative Refinement of Traffic Diagnostic Subgraphs for Root Cause Analysis” 被 KDD 2027 Research Track 录用。该论文的指导老师为马萌副研究员与王平教授。
交通事故、信号灯故障等非经常性事件引发的拥堵,往往会沿路网传播,形成跨路段、多分支的异常现象。为了从大规模交通网络中定位异常源头,现有方法通常先围绕拥堵症状提取局部诊断子图,再在其中识别根因。然而,初始子图可能遗漏关键传播路径、保留无关分支,或混淆传播方向与不同拥堵过程。一旦真实根因及其传播路径在提取阶段被排除,即使使用更强的下游定位模型,也难以恢复缺失的诊断依据。
针对这一问题,研究团队提出了缺陷感知的交通诊断子图迭代修复框架 REPAIR,在“子图提取—根因定位”之间引入显式修复阶段。该框架归纳了路径不完整、结构污染、传播错序和过程纠缠四类常见结构问题,并将其关联到八类细粒度缺陷假设和九种定向修复操作,使系统能够依据具体缺陷选择修复方式。
如图一所示,REPAIR 通过“感知—执行—协调”闭环逐步改善诊断子图:缺陷感知智能体结合拓扑、时序及统计证据定位问题;子图修复智能体选择相应操作,恢复遗漏路径或清理缺乏支持的关系;全局协调器检查证据充分性、物理约束和执行冲突,仅提交满足条件的修改。此外,动态技能库复用经过验证的历史修复经验,减少重复探索。REPAIR 无需重新训练上游提取器或下游定位器,可作为中间组件接入多种交通根因分析流程。
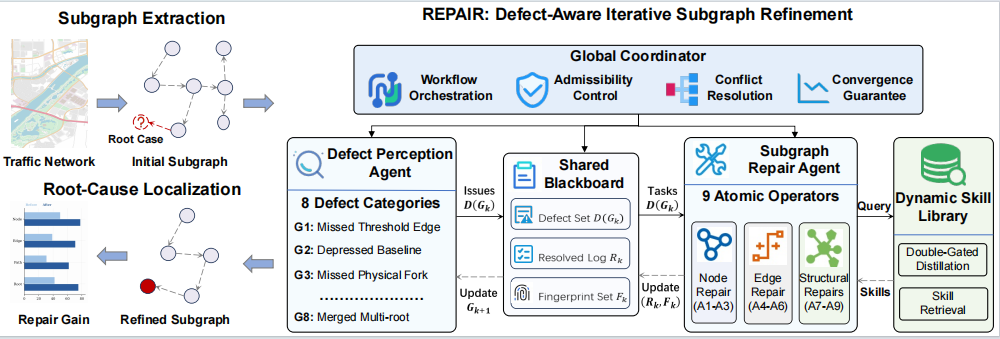 图一 REPAIR 缺陷感知交通诊断子图迭代修复框架
研究团队在 SUMO-Traffic 仿真基准上,对五种子图提取器与六种根因定位器组成的 30 种流水线进行了系统评估。结果表明,REPAIR 在其中 28 种组合上取得正向收益,困难场景下的首位根因命中率(Hard Hit@1)平均提升 8.71 个百分点。结构质量分析进一步显示,REPAIR 能够提高真实根因的子图覆盖率,改善传播路径完整性,并减少方向冲突和错误桥接。这些结果说明,修复中间诊断结构能够为不同定位方法提供更可靠的证据,是提升交通根因分析能力的一条有效途径。
在真实交通数据上,研究团队进一步结合 TraffiDent 的事故记录开展位置代理验证,并扩展 PeMS-BAY 的交通事件分析。TraffiDent 上,主流水线的事故位置代理 Top-1 命中率由 34.83% 提升至 46.92%;在 PeMS-BAY 的 367 个时间窗口中,盲评专家在 68.14% 的比较中认为修复后的子图更符合道路连接与观测时序。图二展示了 REPAIR 在真实路网中纠正错误关联、恢复遗漏分支和调整根因候选的过程,为交通管理人员分析拥堵传播路径与候选瓶颈提供了可追溯的诊断依据。
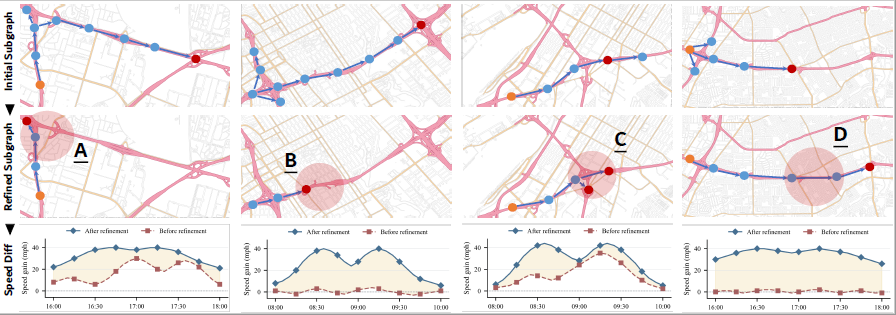 图二 REPAIR 在 PeMS-BAY 真实交通数据上的子图修复与诊断案例
该研究将交通根因分析的关注点从“如何在既定子图中更准确地定位”,进一步推进到“如何构建更可靠的诊断结构”,为大规模路网中的异常诊断提供了可插拔、可审计的技术方案。
ACM SIGKDD Conference on Knowledge Discovery and Data Mining(简称 KDD)是数据挖掘与知识发现领域的国际顶级会议,也是中国计算机学会(CCF)推荐的 A 类会议。KDD 2027 将于 2027 年 8 月 1—5 日在美国加利福尼亚州圣何塞举行。